
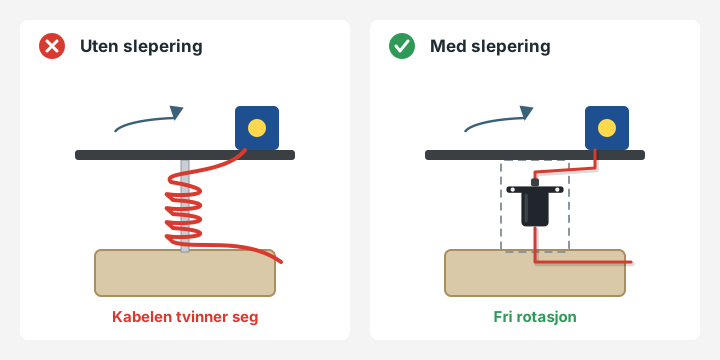
En slepering lar strøm og signaler gå mellom en fast og en roterende del uten at ledningene tvinner seg. Her får du forklart hvordan børster og ringer virker, hva tallene på produktsidene betyr, og hvordan du velger mellom tre sleperinger. Til slutt bygger du en liten fyrlykt med Arduino Uno R4 WiFi, der en LED-list går rundt og rundt mens strøm og data kommer gjennom sleperingen.
- Nivå
- Nybegynner til avansert
- Tid
- En ettermiddag for nivå 1, en kveld til for nivå 2 og 3
- Lodding
- Ja, 6 skjøter i nivå 1 og 8 til i nivå 3
- Du lærer
- Sleperinger, adresserbare lysdioder, Hall-sensor og ultralyd
Hva er en slepering, og hvordan virker den?
Det Norske Akademis ordbok (NAOB) beskriver en slepering som en roterende ring av metall med børste, brukt for å overføre elektrisitet til eller fra en roterende del. Prinsippet er det samme i en stor generator og i en kapsel på størrelse med en fingertupp: ringene følger med rundt, og børstene står stille og sleper mot ringene.
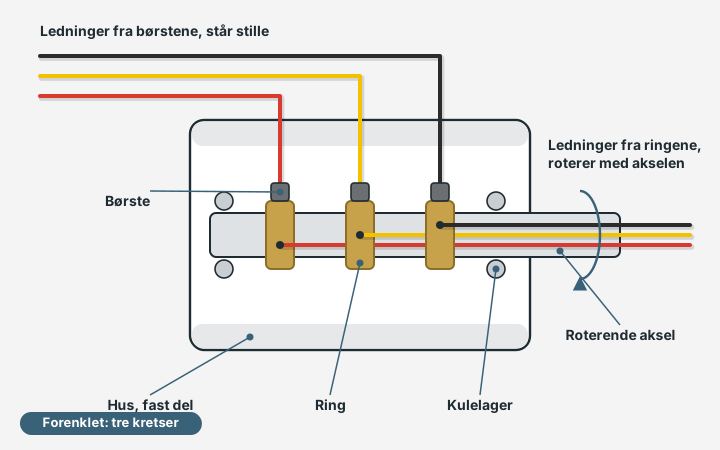
Hver ring har én ledning på den roterende siden, og hver børste har én ledning på den faste siden. En slepering med åtte ledere har altså åtte ringer og åtte par ledninger, og fargen forteller hvilke to ender som hører sammen. I datablad kalles en slik leder også en krets eller en ring.
I motorer og generatorer er børstene gjerne av kull eller grafitt. Små, innkapslede sleperinger for elektronikk er bygd annerledes. Produsenter som Senring og Prosper oppgir kontakter av edelmetall, for eksempel gullbelagte ringer og børster av tynne tråder. Det gir lav og jevn kontaktmotstand, og derfor kan slike sleperinger føre svake signaler og ikke bare strøm.
Tallene du må kjenne før du velger
En slepering beskrives med noen få tall. Fire av dem finner du på produktsidene i butikken. De to siste står i datablad fra produsentene og forklarer hvorfor en slepering ikke er en vanlig ledning.
| Egenskap | Hva det betyr | Hva du bør se etter |
|---|---|---|
| Antall ledere | Antall adskilte kretser gjennom sleperingen | Tell alle ledningene, også GND, og ha gjerne én i reserve |
| Strøm per leder | Høyeste strøm i én ring | 2 A holder til lys, sensorer og små motorer, 10 A til kraftigere last |
| Turtall | Høyeste rotasjonshastighet | De tre sleperingene i butikken er oppgitt til 300 RPM |
| Mål og feste | Diameter, lengde og flens | Sleperingen skal sitte i rotasjonsaksen og ikke bære vekt |
| Elektrisk støy | Hvor mye kontaktmotstanden varierer mens ringen går rundt | Datablad for små sleperinger oppgir høyst 10 til 15 milliohm |
| Dreiemoment | Kraften som trengs for å dreie sleperingen | Motoren må være sterkere enn friksjonen i lagre og børster |
Turtallet er en grense, ikke et mål. Senring skriver i databladet sitt at levetiden avhenger av turtall, miljø og temperatur, og børster og ringer slites litt for hver runde. En dreieskive som går med 6 RPM, belaster sleperingen langt mindre enn en rotor som går med 300 RPM.
Trenger du mer strøm enn én leder tåler, kan du koble flere ledere parallelt. Produsenten Moflon oppgir at to ringer på 2 A i parallell kan brukes som én leder på 4 A. La det likevel være litt margin, og husk at returstrømmen i GND er like stor som strømmen i plussledningen.
Hvilke signaler tåler turen gjennom en slepering?
Kontaktene i en slepering glir hele tiden, og kontaktmotstanden varierer litt. Strøm og langsomme digitale signaler merker ikke dette. Raske signaler er avhengige av kabler med en bestemt oppbygging, og den oppbyggingen går tapt i en vanlig slepering.
| Signal | Gjennom en vanlig slepering? | Merknad |
|---|---|---|
| Likestrøm, 5 til 24 V | Ja | Hold deg under grensen for strøm per leder |
| PWM, servosignal og data til adresserbare lysdioder | Ja, med korte ledninger | Felles GND må gå gjennom sleperingen |
| UART og I²C | Som regel, ved lav hastighet | Sensoren og kortet må bruke samme signalspenning |
| Analoge målesignaler | Ja, men svake signaler får støy | Les heller sensoren digitalt på den roterende siden |
| USB, Ethernet, HDMI og antennesignaler | Ikke regn med det | Til dette lages det egne sleperinger |
Moog, som lager sleperinger til industrien, skriver at raske signaler krever en mye mer avansert konstruksjon enn ren strømoverføring. I CT-maskiner går bildedataene derfor over en kontaktløs forbindelse.
Velg riktig slepering: tre størrelser
Butikken har tre sleperinger som dekker de fleste hobbyprosjekter. Den minste har flest ledere på minst plass, og den største tåler mest strøm.
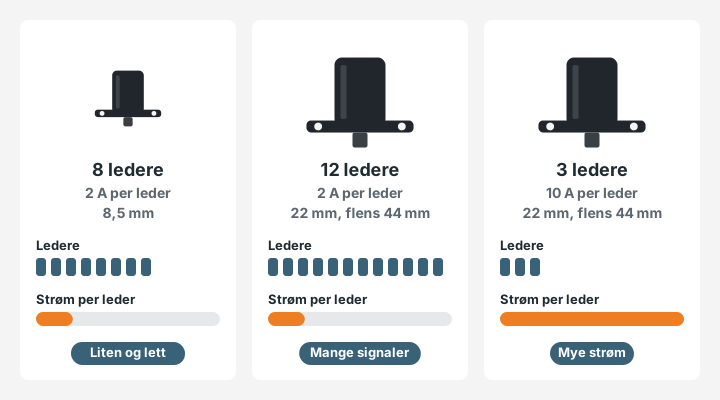
| Slepering | Ledere | Strøm per leder | Mål | Passer til |
|---|---|---|---|---|
| Slepering med 8 ledere | 8, ledninger på 0,5 mm | 2 A | 8,5 mm i diameter, hus 11,6 mm langt, to festehull på 2 mm | Små modeller, kamerafester, lys og sensorer på en dreieskive |
| Slepering med 12 ledere | 12, ledninger på 0,8 mm | 2 A | 22 mm i diameter, 26 mm lang, flens på 44 mm | Mange signaler samtidig, for eksempel flere sensorer og motorer i en arm |
| Slepering med 3 ledere | 3, tverrsnitt 2,5 mm² | 10 A | 22 mm i diameter, 33,2 mm lang, flens på 44 mm | Strøm til motorer, varmeelementer og lange LED-striper |
- Tell kretsene. Pluss og GND er to ledere, og hvert signal er én til. Legg til én i reserve.
- Finn den høyeste strømmen i én ledning, og sammenlign den med strømmen sleperingen tåler per leder.
- Mål plassen i rotasjonsaksen. Sleperingen skal stå midt i aksen, ellers bøyes ledningene for hver runde.
- Sjekk turtallet. En dreieskive, et kamerafeste eller en vindmåler ligger langt under 300 RPM.
Sleperingene med 8 og 12 ledere ligger blant koblingene i butikken.
Hvor brukes sleperinger?
Du finner sleperinger overalt der noe skal gå rundt uten stopp og samtidig ha strøm eller sende data:
- Vindturbiner. Bladene vris av motorer i navet, og både strøm og styresignaler må inn i den roterende delen. Små turbiner kan også ha en slepering i tårnet, slik at de kan dreie fritt etter vinden.
- Kameraer som panorerer. Fester til overvåkingskameraer som kan dreie hele veien rundt, står på produsentenes lister over typiske bruksområder for små sleperinger.
- Dreiebord og kabeltromler. Roterende bord i produksjonsmaskiner og tromler som ruller kabel inn og ut, har samme problem som dreieskiven din.
- Radarantenner og CT-maskiner. Her går den roterende delen rundt uten stopp, og forbindelsen må tåle det i årevis.
- Generatorer og motorer. Her sitter sleperingene på rotorakselen, og børstene er gjerne av kull.
Prosjekt: en fyrlykt som aldri tvinner ledningene
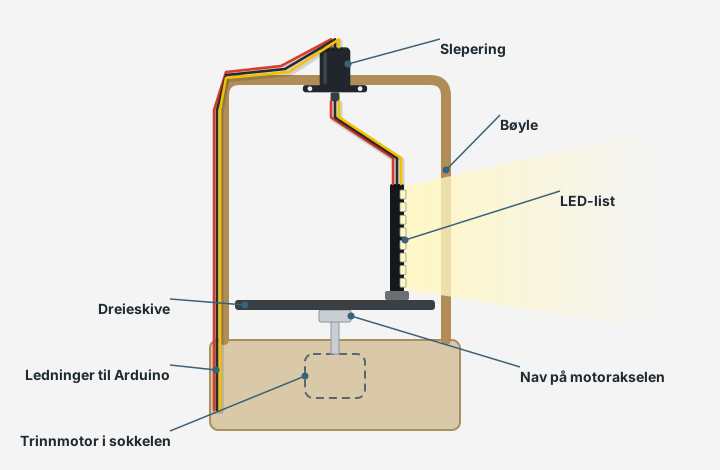
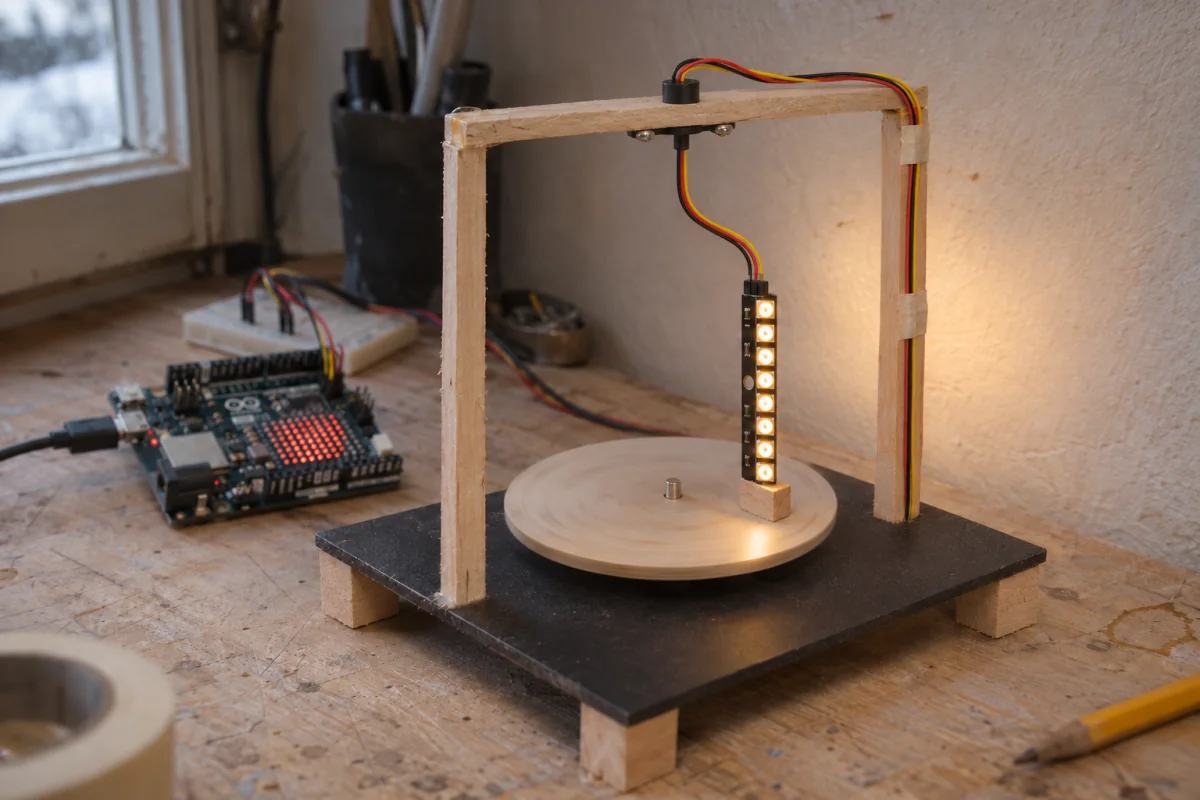
En fyrlykt er et mindre fyr uten bemanning. Modellen her er en dreieskive som drives av en liten trinnmotor, med en LED-list som lyser utover. Strøm og data til LED-listen går gjennom sleperingen, som sitter i en bøyle over skiven.
Prosjektet har tre nivåer, og du kan stoppe etter hvert av dem:
- Nivå 1: lyset går rundt med 6 RPM og lyser hvitt hele tiden. Du lodder, kobler og ser at sleperingen gjør jobben.
- Nivå 2: en Hall-sensor og en magnet gir fyrlykten et nullpunkt, og lyset skifter mellom hvit, rød og grønn sektor.
- Nivå 3: en ultralydsensor på skiven måler avstanden i 32 retninger, og lyset blir rødt når noe er nærmere enn 40 cm.
Delene du trenger
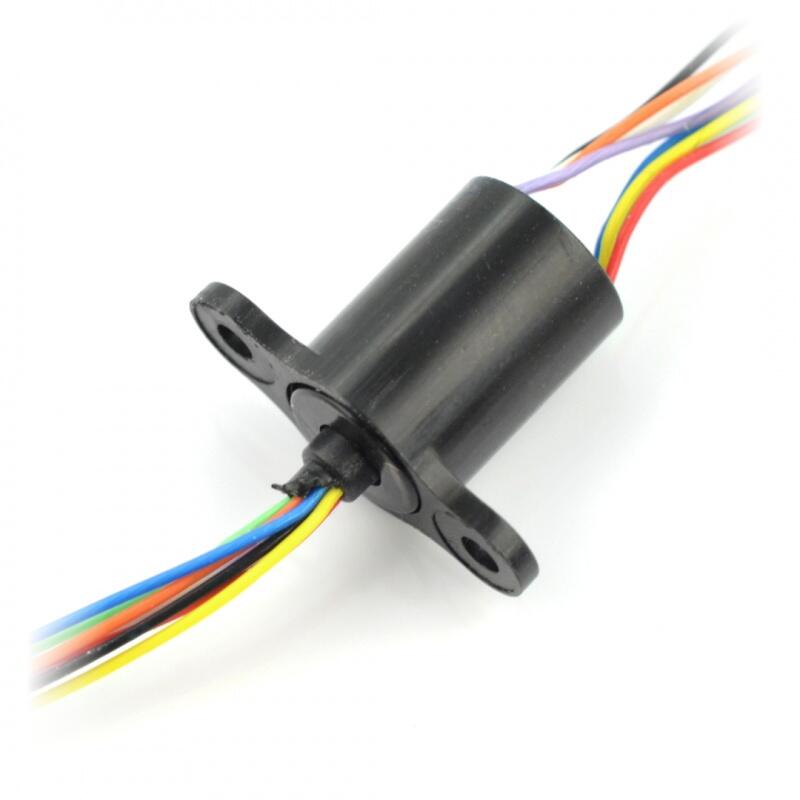 Slepering med 8 ledere1 stk, alle nivåerSlepering med 8 ledere, 2 A og 8,5 mm for roterende systemerPå lagerkr 479,00
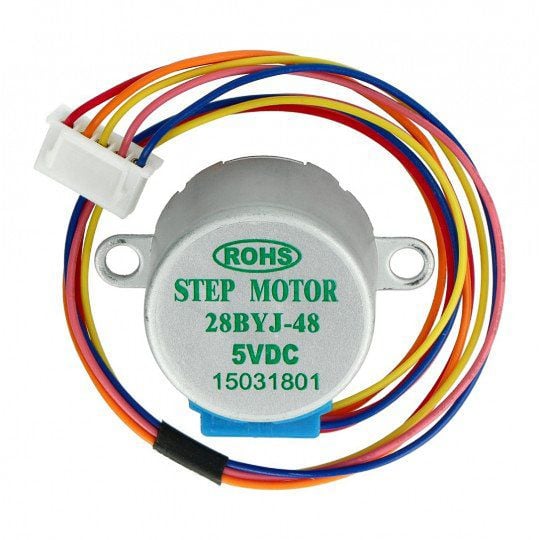 Trinnmotor 28BYJ-48 med driverkort1 stk, dreier skivenUnipolar trinnmotor med dedikert driver og girkasse 64:1 - 5V/0,1A/0,03NmPå lagerkr 119,00
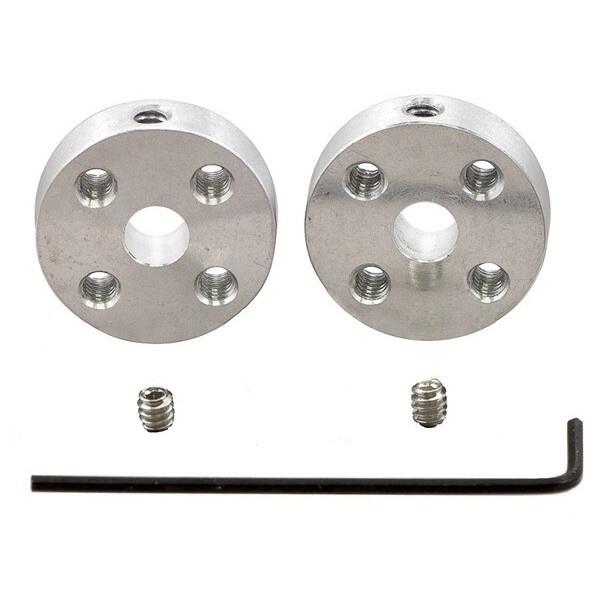 Nav for 5 mm aksel1 av 2 i pakken, fester skiven til motorenAkseladapter 5 mm M3, Pololu 1998, 2 stk.På lagerkr 289,00
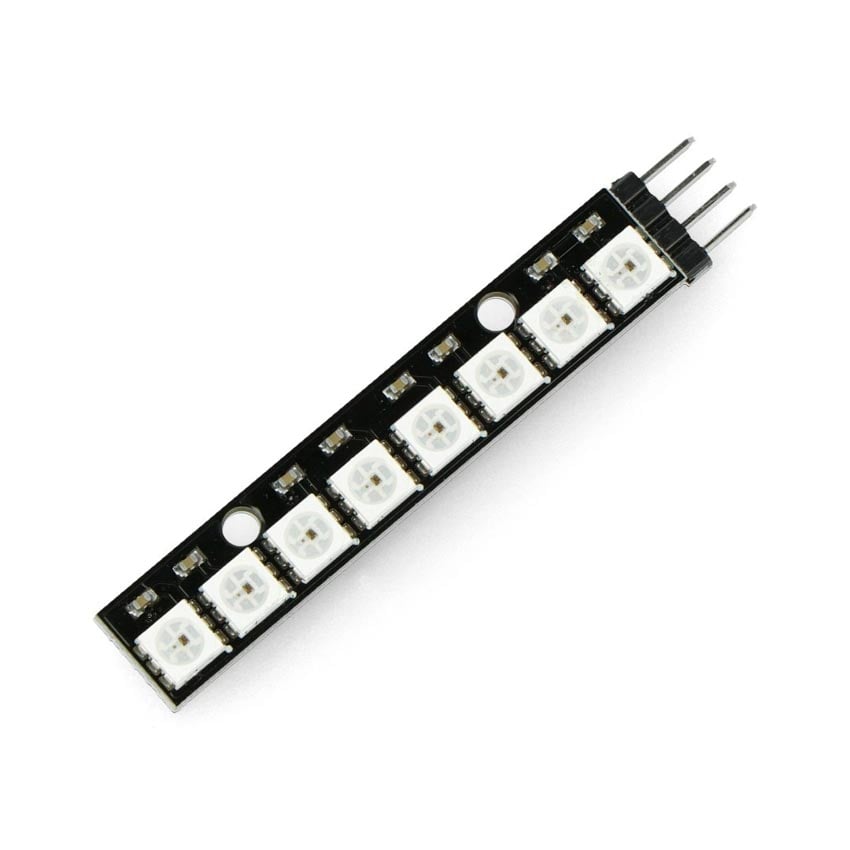 LED-list med 8 lysdioder (WS2812)1 stk, lyset i fyrlyktenRGB LED-stripe WS2812B med 8 adresserbare dioder, 53mm med loddet kontakterPå lagerkr 99,00
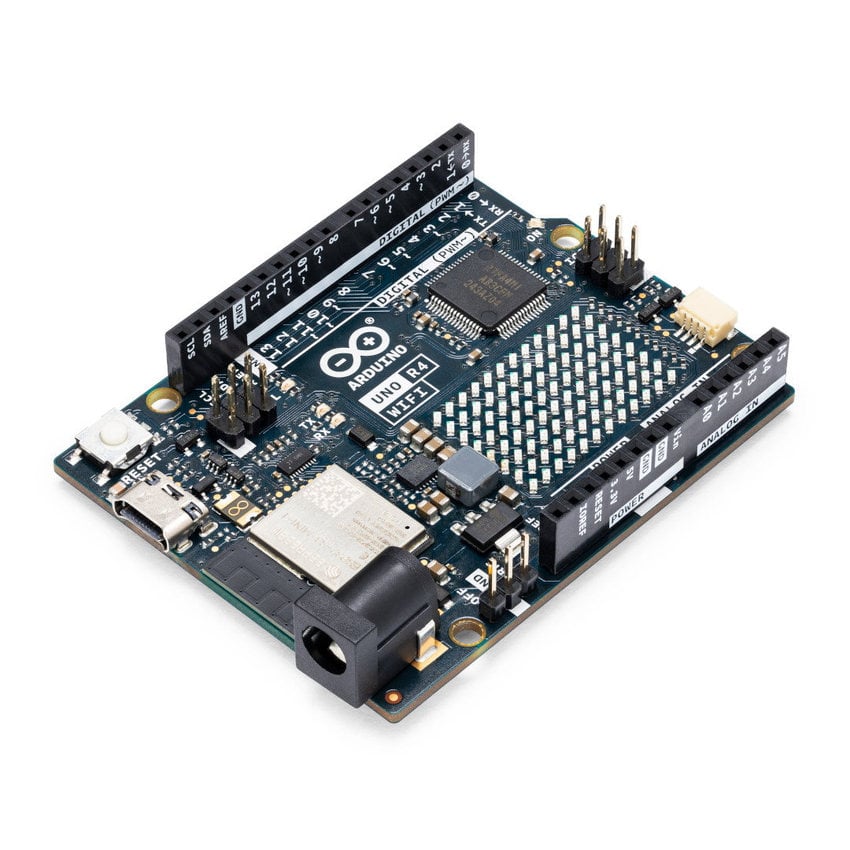 Arduino Uno R4 WiFi1 stk, pluss en USB-C-kabel som overfører dataUtviklingskort Arduino Uno R4 WiFi med 12 x 8 LED-matrisePå lagerkr 599,00
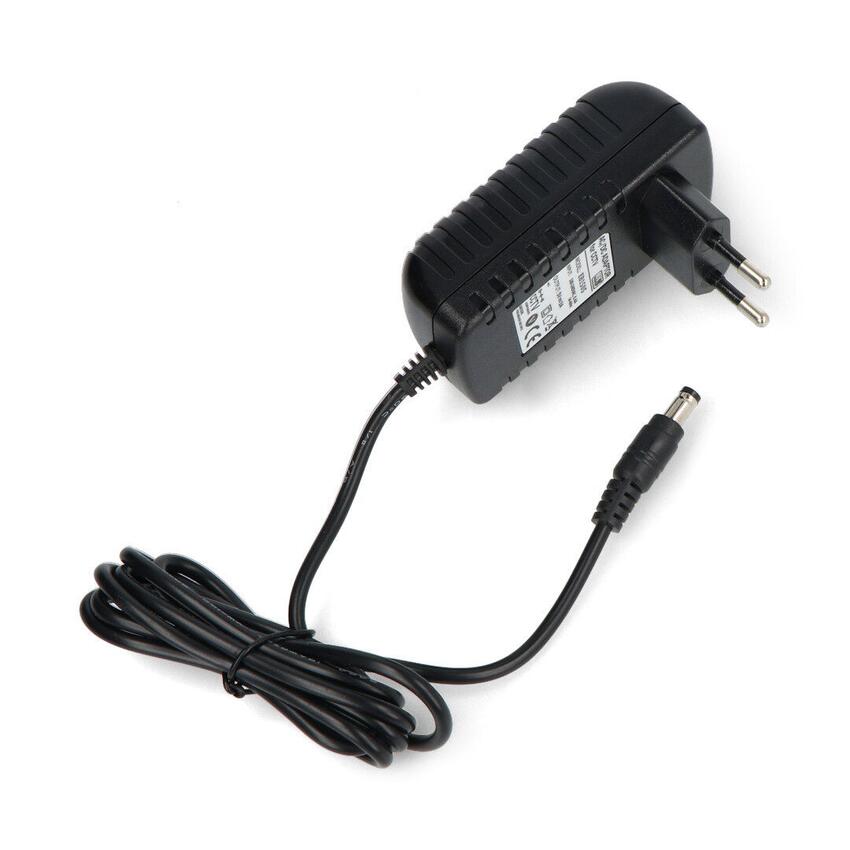 Strømforsyning 5 V, 3 A1 stk, strøm til motor, lys og sensorStrømadapter 5V 3A 15W med DC 5,5/2,1mm pluggPå lagerkr 239,00
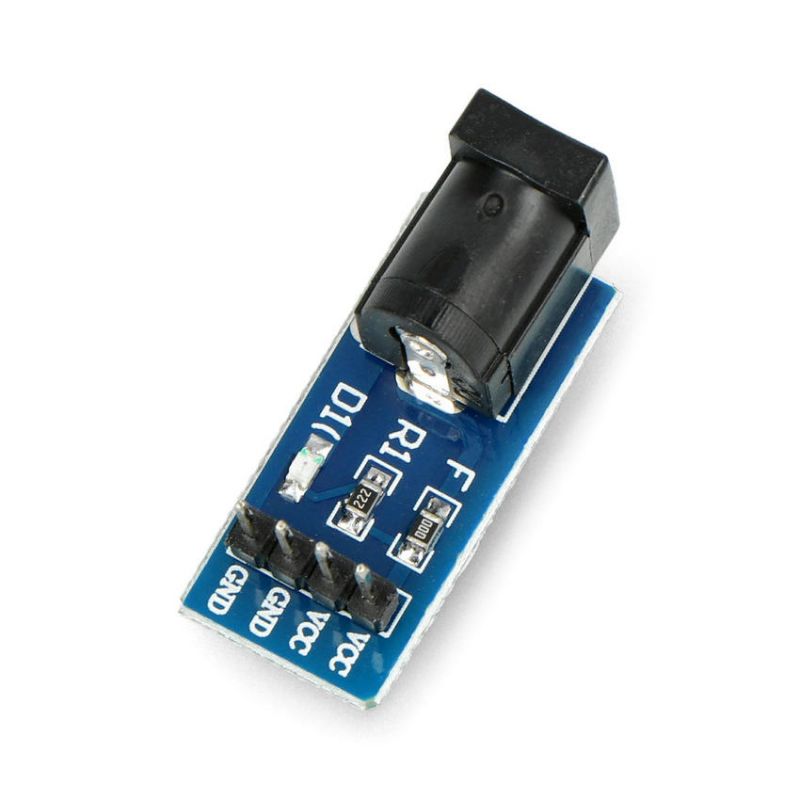
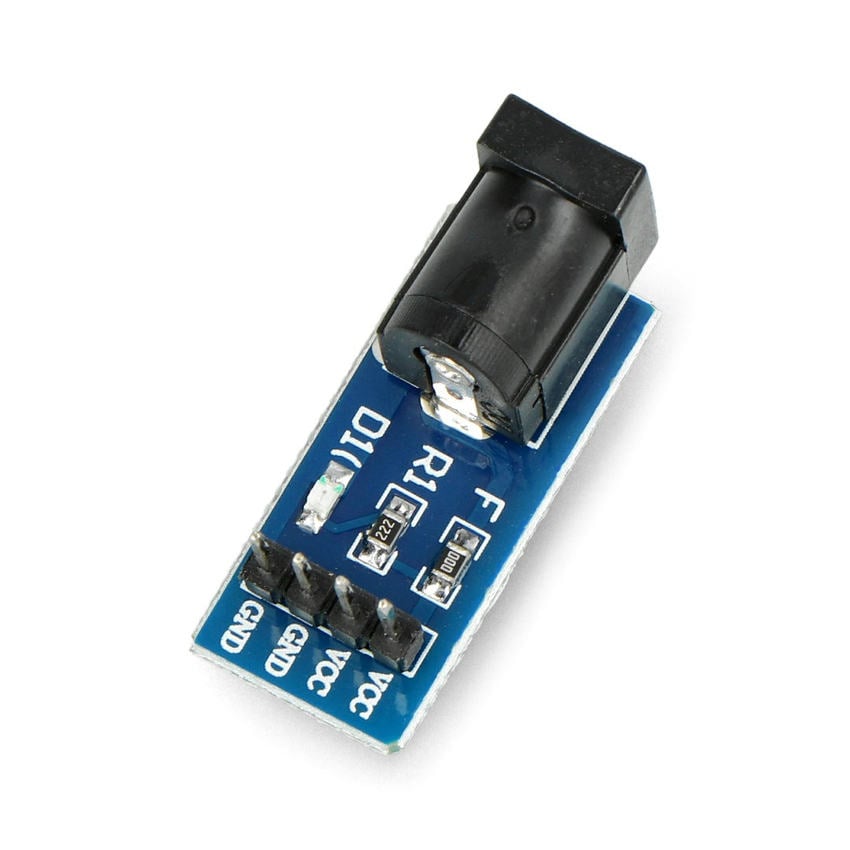 DC-modul med pinner1 stk, fra strømforsyningen til koblingsbrettetModul med DC-kontakt 5,5 x 2,1 mm og LEDPå lagerkr 79,00
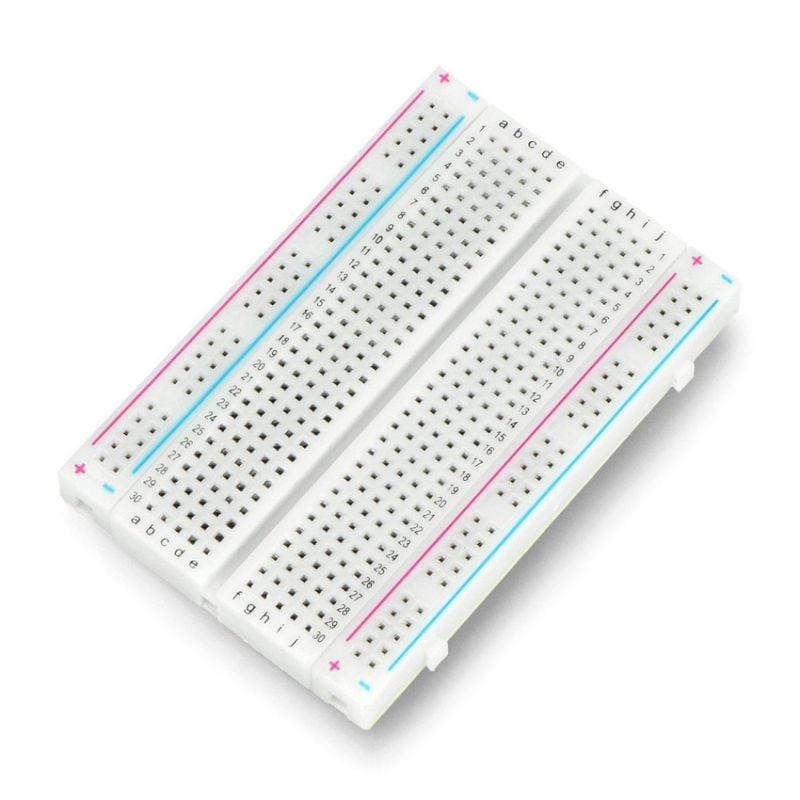
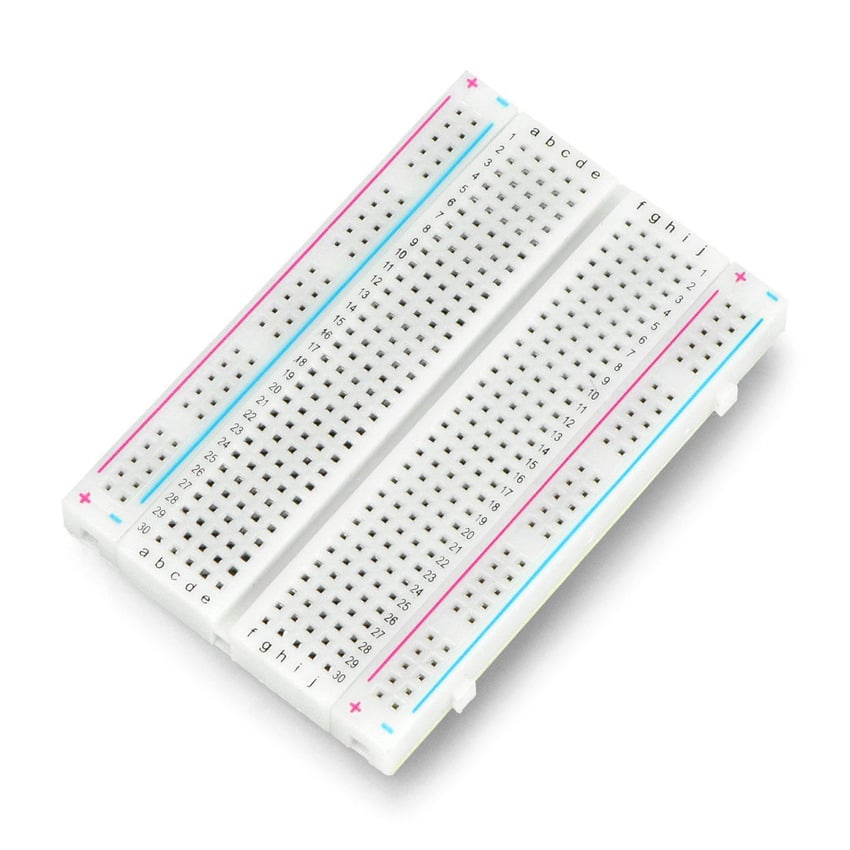 Koblingsbrett med 400 hull1 stk, fordeler 5 V og GNDLoddefritt koblingsbrett med 400 hull og 2,54mm rasterPå lagerkr 75,00
 Sett med 140 koblingsledningerHunn-hann-ledningene deles i to og loddes til sleperingenSett med 140 ferdigbøyde breadboard-ledninger, 2–125 mmPå lagerkr 99,00
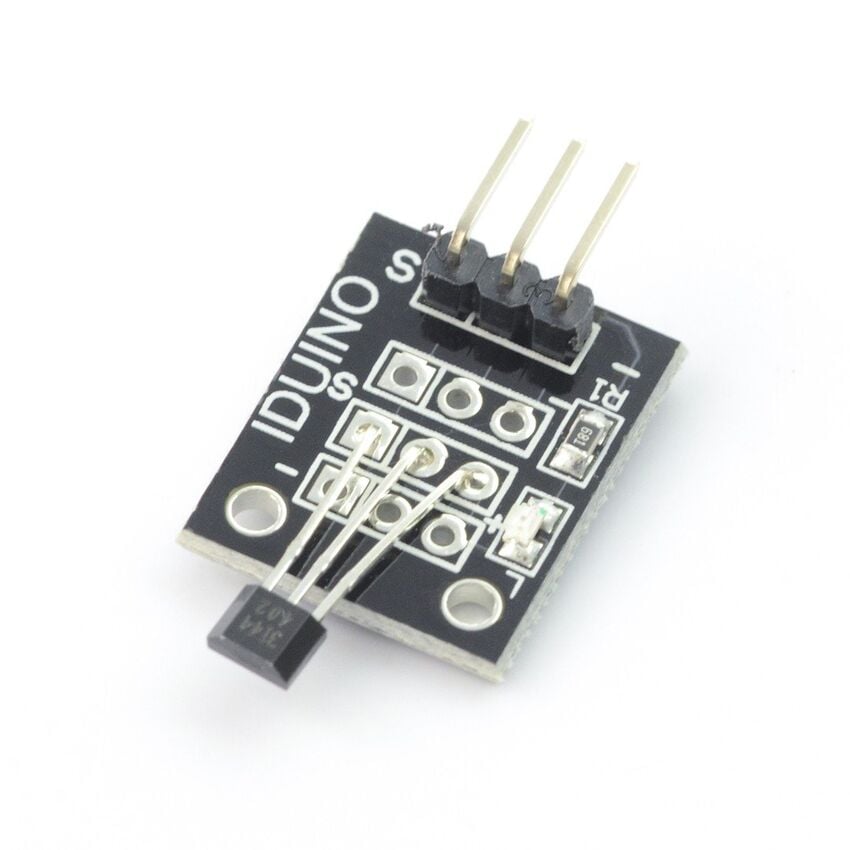 Hall-sensormodul1 stk, nivå 2 og 3Hall-sensor for magnetfeltdeteksjon – digital modul 5VPå lagerkr 109,00
 Neodymmagnet 17 × 2 mm1 av 10 i pakken, nivå 2 og 3Rund neodymmagnet - 17x2mm - 10 stkPå lagerkr 199,00
 Ultralydsensor HC-SR041 stk, nivå 3Ultralyd avstandssensor HC-SR04 2-200cm, 5VPå lagerkr 110,00
Til mekanikken trenger du plater til sokkel og dreieskive, for eksempel HDF-plater på 160 × 160 mm, tre trelister til bøylen, små M2- og M3-skruer og lim. Skjøtene isolerer du med krympestrømpe. Du trenger også loddebolt og loddetinn, og guiden om loddebolt og varmluft hjelper deg å velge. Andre varianter av brett og ledninger finner du blant koblingsbrett og koblingsledninger.
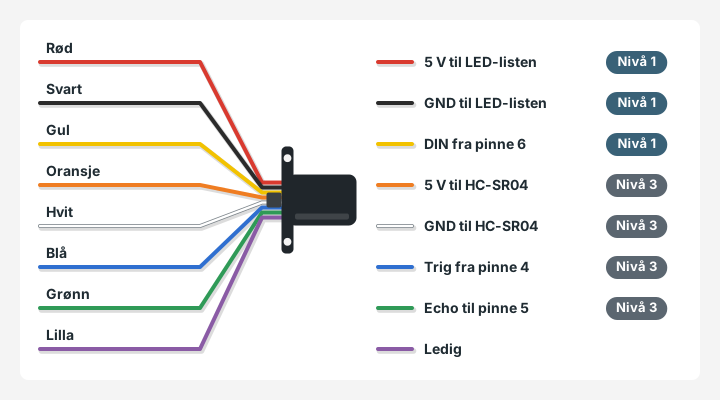
Åtte ledere, sju i bruk
Bygg mekanikken
For mekanikken gjelder én viktig regel: sleperingen skal stå i samme akse som motoren, og den skal ikke bære noe. Motoren og navet bærer skiven. Sleperingen henger i bøylen og slipper bare ledningene gjennom. Målene under er et utgangspunkt og ikke en ferdig byggetegning, så prøv delene mot hverandre før du limer.
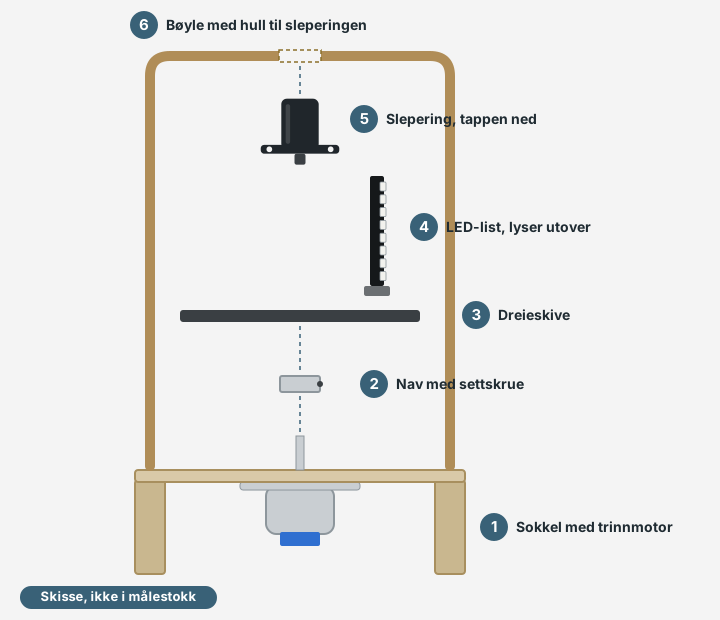
- Sokkel. Bor et hull på 10 mm midt i en plate. Fest trinnmotoren på undersiden med to M3-skruer og muttere gjennom festeørene, slik at akselen stikker opp gjennom hullet. Muttere finner du i settet med M3-skruer, muttere og avstandsstykker. Sett platen på fire klosser som er høyere enn motoren.
- Nav. Tre navet ned på akselen og stram settskruen mot en av de flate sidene på akselen med nøkkelen som følger med. La navet sitte øverst på akselen. Du trenger plassen under skiven i nivå 2.
- Dreieskive. Skjær ut en skive på omtrent 100 mm. Den trenger ikke å være rund. Navet har fire M3-hull, 6,35 mm fra midten. Bor tilsvarende hull i skiven og skru den fast med M3-skruer på 8 mm.
- LED-list. Lim en liten kloss ytterst på skiven og fest LED-listen stående på den, med lysdiodene utover og kontakten opp.
- Slepering. Bøylen består av to bein og en tverrligger. Mål huset på sleperingen, og bor et hull midt i tverrliggeren som er så vidt større. Produktsiden oppgir 8,5 mm. Stikk huset opp gjennom hullet nedenfra og fest flensen på undersiden med to små skruer. Prøv først at M2-skruene går gjennom hullene i flensen, og forbor i treet. Den lille tappen midt i flensen er den roterende delen, og den skal peke ned mot skiven.
- Bøyle. Lim tverrliggeren oppå de to beina, og lim beina fast på sokkelen, slik at sleperingen havner rett over midten av skiven og beina går klar av skiven. Sett beina helt ytterst på sokkelen, så får sensoren i nivå 3 plass til å passere.
Nivå 1: lys som går rundt og rundt
Lodd kontakter på lederne
Lederne i sleperingen er tynne og har ingen kontakter. Det enkleste er å dele hunn-hann-ledninger i to og lodde en halvdel på hver leder. Hunnenden passer på pinnene til LED-listen, og hannenden passer i koblingsbrettet og i Arduinoen.
- Velg den røde, den svarte og den gule lederen. Klipp tre hunn-hann-ledninger over på midten.
- Tre en bit krympestrømpe på hver leder før du lodder.
- Lodd halvdelene med hunnkontakt på de tre lederne som kommer ut av tappen, altså på den roterende siden.
- Lodd halvdelene med hannkontakt på de samme fargene på den faste siden, der lederne kommer ut av huset.
- Skyv krympestrømpen over hver skjøt og varm den forsiktig. De fem lederne du ikke bruker, bunter du sammen med en bit tape, slik at de ikke henger i veien.
Slik kobler du LED-listen gjennom sleperingen
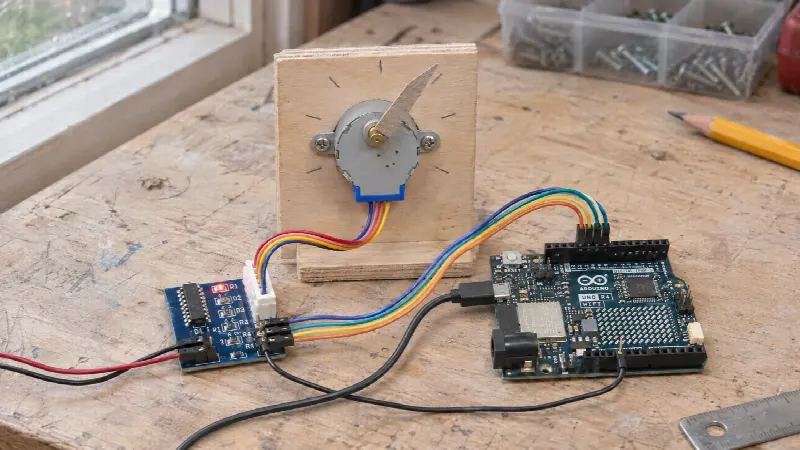
Strømforsyningen gir 5 V til motoren og LED-listen. Arduinoen får strøm fra USB, og GND på strømforsyningen og Arduinoen kobles sammen, slik guiden om trinnmotor med Arduino forklarer. På koblingsbrettet bruker du bare de to strømskinnene.

| Fra | Til | Ledning |
|---|---|---|
| VCC på DC-modulen | Plusskinnen | Rød koblingsledning |
| GND på DC-modulen | Minusskinnen | Svart koblingsledning |
| VCC på driverkortet | Plusskinnen | Rød koblingsledning |
| GND på driverkortet | Minusskinnen | Svart koblingsledning |
| GND på Uno R4 | Minusskinnen | Svart koblingsledning |
| IN1 på driverkortet | pinne 8 | Blå koblingsledning |
| IN2 på driverkortet | pinne 9 | Lilla koblingsledning |
| IN3 på driverkortet | pinne 10 | Grønn koblingsledning |
| IN4 på driverkortet | pinne 11 | Oransje koblingsledning |
| Plusskinnen | 4-7VDC på LED-listen | Rød leder gjennom sleperingen |
| Minusskinnen | GND på LED-listen | Svart leder gjennom sleperingen |
| pinne 6 på Uno R4 | DIN på LED-listen | Gul leder gjennom sleperingen |
- Koble alt på den faste siden etter tabellen, mens strømforsyningen og USB-kabelen er trukket ut.
- Sett de tre hunnkontaktene på LED-listen: svart på GND først, så rød på 4-7VDC og gul på DIN.
- Legg ledningene fra tappen i en myk bue bort til LED-listen og fest dem til skiven med en bit tape. Buen skal følge med skiven rundt uten å stramme.
- Fest ledningene fra huset langs bøylen med tape og før dem ned til koblingsbrettet.
- Installer biblioteket
Adafruit NeoPixeli Library Manager.Stepperfølger med Arduino IDE. - Koble til strømforsyningen og USB-kabelen, velg kortet «Arduino UNO R4 WiFi» og last opp programmet.
// Nivå 1: fyrlykt som lyser hvitt og går rundt uten stopp
#include <Stepper.h>
#include <Adafruit_NeoPixel.h>

const int STEG_PER_OMDREINING = 2048;
// Rekkefølgen er IN1, IN3, IN2, IN4: pinne 8, 10, 9 og 11
Stepper motor(STEG_PER_OMDREINING, 8, 10, 9, 11);

const int LED_PIN = 6;      // DIN på LED-listen, gjennom sleperingen
const int ANTALL_LED = 8;
Adafruit_NeoPixel lykt(ANTALL_LED, LED_PIN, NEO_GRB + NEO_KHZ800);

void setup() {
  motor.setSpeed(6);        // 6 RPM: én runde på 10 sekunder
  lykt.begin();
  lykt.setBrightness(60);   // 0 til 255, 60 er nok innendørs
  lykt.fill(lykt.Color(255, 255, 255));
  lykt.show();              // sender fargen gjennom sleperingen
}

void loop() {
  motor.step(STEG_PER_OMDREINING);   // én hel runde, så en ny
}
Rekkefølgen 8, 10, 9, 11 i Stepper er riktig for 28BYJ-48, selv om ledningene står på pinne 8, 9, 10 og 11. lykt.show() sender fargene som ett datasignal ut på pinne 6, gjennom den gule lederen i sleperingen og inn på DIN, datainngangen på LED-listen. Lysdiodene husker fargen selv, og derfor holder det å sende den én gang.
Adafruit regner med opptil 60 mA per lysdiode når alle tre fargene står på fullt. Åtte lysdioder trekker da under 0,5 A, godt innenfor 2 A per leder. Med lysstyrke 60 av 255 blir strømmen mye lavere.
Test deg selv: hvorfor må GND gå gjennom sleperingen når datasignalet allerede gjør det?
Et signal er alltid en spenning målt mot GND. Uten felles GND har LED-listen ingenting å sammenligne datasignalet med, og den trenger uansett en returvei for strømmen. Derfor går alltid minst to ledere gjennom, selv for ett signal.
Nivå 2: nullpunkt og tre sektorer
På sjøen forteller fargen på et fyrlys hvor du er. Store norske leksikon forklarer at man normalt seiler i en hvit sektor, og at røde og grønne sektorer lyser over farlig farvann. Stevner du mot fyret i hvit sektor, har du grønn sektor til styrbord og rød til babord. På et klassisk fyr lages sektorene av farget glass som står stille foran lyset. Modellen bytter i stedet farge etter hvilken vei lykten peker. Den som står i den røde sektoren, ser derfor et rødt blink hver gang lyset sveiper forbi.
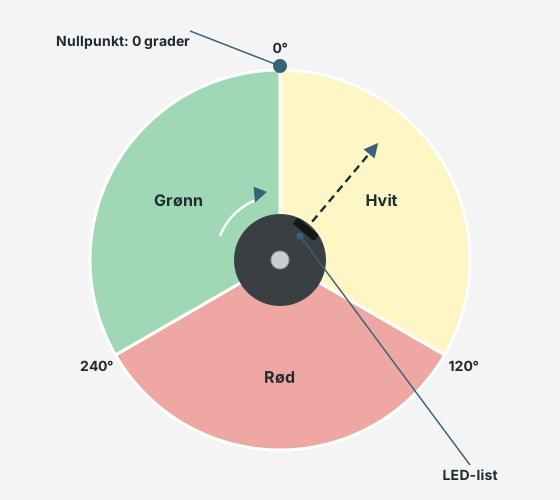
For at sektorene skal ligge på samme sted hver gang, må programmet vite hvor lykten peker når det starter. Programmet teller bare trinn. En Hall-sensor som merker en magnet under skiven, gir fyrlykten et fast nullpunkt.
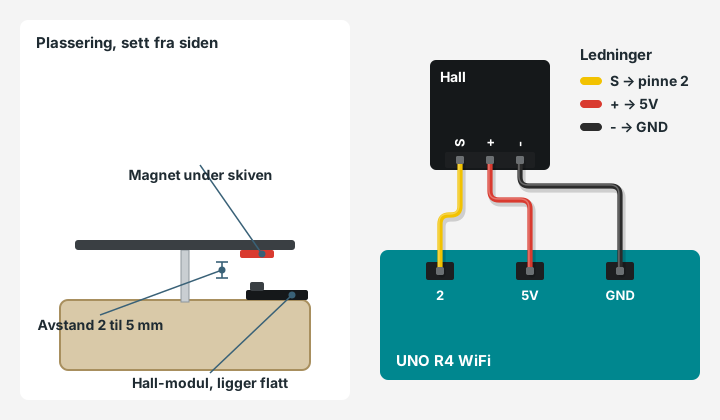
| Hall-modul | Uno R4 WiFi | Funksjon |
|---|---|---|
| S | pinne 2 | Signal, går lavt når magneten er foran sensoren |
| + (midten) | 5V | Strøm til modulen |
| - | GND | Jord |
- Trekk ut strømforsyningen og USB-kabelen. Lim magneten under skiven, nær kanten.
- Legg Hall-modulen flatt på sokkelen, slik at magneten passerer 2 til 5 mm over den svarte sensoren, og fest modulen med tape.
- Koble S, + og - etter tabellen.
- Last opp programmet, åpne Serial Monitor med 9600 baud og trykk på reset-knappen på kortet. De første linjene kan være skrevet før Serial Monitor er åpnet, og etter reset kommer de på nytt.
// Nivå 2: fyrlykt som finner nullpunktet og lyser i tre sektorer
#include <Stepper.h>
#include <Adafruit_NeoPixel.h>

const int STEG_PER_OMDREINING = 2048;
// Rekkefølgen er IN1, IN3, IN2, IN4: pinne 8, 10, 9 og 11
Stepper motor(STEG_PER_OMDREINING, 8, 10, 9, 11);

const int HALL = 2;         // S på Hall-modulen: LOW når magneten er foran
const int LED_PIN = 6;      // DIN på LED-listen, gjennom sleperingen
const int ANTALL_LED = 8;
Adafruit_NeoPixel lykt(ANTALL_LED, LED_PIN, NEO_GRB + NEO_KHZ800);

const int STEG_OM_GANGEN = 16;   // 16 trinn er 2,8 grader
long steg = 0;                   // 0 til 2047: hvor lykten peker
int forrigeSektor = -1;

void setup() {
  pinMode(HALL, INPUT_PULLUP);
  motor.setSpeed(6);        // 6 RPM: én runde på 10 sekunder
  lykt.begin();
  lykt.setBrightness(60);
  Serial.begin(9600);
  finnNullpunkt();
}

void loop() {
  long vinkel = steg * 360 / STEG_PER_OMDREINING;   // 0 til 359
  int sektor = vinkel / 120;                        // 0, 1 eller 2

  if (sektor != forrigeSektor) {
    if (sektor == 0) {
      lykt.fill(lykt.Color(255, 255, 255));   // hvit sektor
      Serial.println("Hvit sektor");
    } else if (sektor == 1) {
      lykt.fill(lykt.Color(255, 0, 0));       // rød sektor
      Serial.println("Rød sektor");
    } else {
      lykt.fill(lykt.Color(0, 255, 0));       // grønn sektor
      Serial.println("Grønn sektor");
    }
    lykt.show();            // sender fargene gjennom sleperingen
    forrigeSektor = sektor;
  }

  motor.step(STEG_OM_GANGEN);
  steg = (steg + STEG_OM_GANGEN) % STEG_PER_OMDREINING;
}

// Kjører til Hall-sensoren ser magneten, og kaller det 0 grader
void finnNullpunkt() {
  Serial.println("Søker nullpunkt ...");
  lykt.fill(lykt.Color(0, 0, 255));   // blått mens den søker
  lykt.show();

  int n = 0;
  // Står lykten allerede ved magneten, kjører den først ut av feltet
  while (digitalRead(HALL) == LOW && n < STEG_PER_OMDREINING) {
    motor.step(1);
    n++;
  }
  bool uteAvFeltet = (digitalRead(HALL) == HIGH);   // false: sensoren står fast på LOW
  n = 0;
  while (digitalRead(HALL) == HIGH && n < 2 * STEG_PER_OMDREINING) {
    motor.step(1);
    n++;
  }

  if (uteAvFeltet && digitalRead(HALL) == LOW) {
    Serial.println("Nullpunkt funnet");
  } else {
    Serial.println("Fant ikke magneten, starter herfra");
  }
  steg = 0;
}
Søker nullpunkt ...
Nullpunkt funnet
Hvit sektor
Rød sektor
Grønn sektor
Hvit sektor
Ved start lyser lykten blått og går sakte rundt til sensoren ser magneten. Derfra teller programmet trinn og regner 2048 trinn som en hel runde. Vinkelen delt på 120 gir sektor 0, 1 eller 2. Fargen sendes bare når lykten går inn i en ny sektor.
Nivå 3: fyrlykten måler avstand rundt seg
Nå tar du i bruk fire ledere til, og sleperingen fører både strøm, datasignalet til LED-listen og to målesignaler samtidig. HC-SR04 sender en kort ultralydpuls når Trig får en startpuls, og holder Echo høy like lenge som lyden bruker fram og tilbake. Ifølge databladet gir tiden i mikrosekunder delt på 58 avstanden i centimeter.
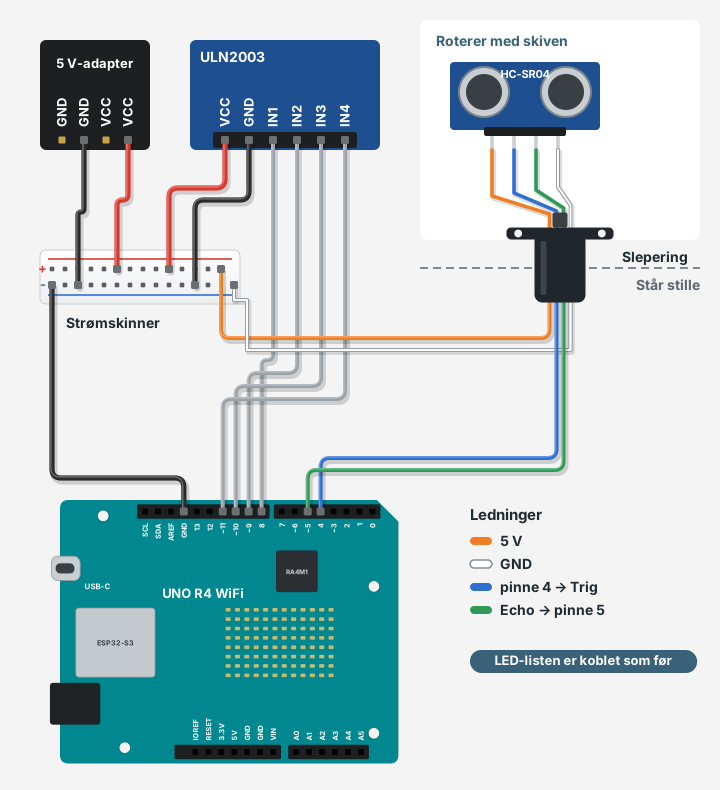
| Leder i sleperingen | På skiven | På den faste siden |
|---|---|---|
| Oransje | Vcc på HC-SR04 | Plusskinnen, 5 V |
| Hvit | Gnd på HC-SR04 | Minusskinnen |
| Blå | Trig på HC-SR04 | pinne 4 på Uno R4 |
| Grønn | Echo på HC-SR04 | pinne 5 på Uno R4 |
- Trekk ut strømforsyningen og USB-kabelen. Lodd kontakter på de fire lederne slik du gjorde i nivå 1, med hunnkontakt på den roterende siden.
- Fest HC-SR04 på skiven ved siden av LED-listen, litt inn mot midten, slik at de to «øynene» peker samme vei som lyset. Forsiden skal være minst 3 cm fra beina på bøylen når den passerer dem, for sensoren måler ikke under 2 cm.
- Sett på kontaktene etter tabellen, med Gnd først.
- Last opp programmet, åpne Serial Monitor med 9600 baud og trykk på reset-knappen, slik du gjorde i nivå 2.
// Nivå 3: fyrlykt som finner nullpunktet og måler avstand rundt seg
#include <Stepper.h>
#include <Adafruit_NeoPixel.h>

const int STEG_PER_OMDREINING = 2048;
const int RETNINGER = 32;   // målinger per runde
const int STEG_PER_RETNING = STEG_PER_OMDREINING / RETNINGER;   // 64 trinn
Stepper motor(STEG_PER_OMDREINING, 8, 10, 9, 11);   // IN1 IN3 IN2 IN4

const int HALL = 2;      // S på Hall-modulen: LOW når magneten er foran
const int TRIG = 4;      // Trig på HC-SR04, gjennom sleperingen
const int EKKO = 5;      // Echo på HC-SR04, gjennom sleperingen
const int LED_PIN = 6;   // DIN på LED-listen, gjennom sleperingen
const int ANTALL_LED = 8;
Adafruit_NeoPixel lykt(ANTALL_LED, LED_PIN, NEO_GRB + NEO_KHZ800);

const int GRENSE_CM = 40;               // nærmere enn dette gir rødt lys
const int BOYLE_CM = 15;                // nærmere enn dette er fyrlyktens egen bøyle
const unsigned long MAKS_US = 12000;    // vent på ekko i 12 ms, rundt 2 m

int retning = 0;   // 0 til 31, retning 0 er nullpunktet

void setup() {
  pinMode(HALL, INPUT_PULLUP);
  pinMode(TRIG, OUTPUT);
  pinMode(EKKO, INPUT);
  digitalWrite(TRIG, LOW);
  motor.setSpeed(6);        // 6 RPM
  lykt.begin();
  lykt.setBrightness(60);
  Serial.begin(9600);
  finnNullpunkt();
}

void loop() {
  int cm = malAvstand();
  bool boyle = (cm > 0 && cm < BOYLE_CM);
  bool noeNaer = (cm >= BOYLE_CM && cm < GRENSE_CM);

  if (noeNaer) {
    lykt.fill(lykt.Color(255, 0, 0));       // rødt: noe er nær
  } else {
    lykt.fill(lykt.Color(255, 255, 255));   // hvitt: fritt
  }
  lykt.show();

  Serial.print(retning * 360L / RETNINGER);
  Serial.print(" grader: ");
  if (cm < 0) {
    Serial.println("fritt");
  } else if (boyle) {
    Serial.println("bøyle");
  } else {
    Serial.print(cm);
    Serial.println(" cm");
  }

  motor.step(STEG_PER_RETNING);
  retning = (retning + 1) % RETNINGER;
  if (retning == 0) Serial.println("--- ny runde ---");
}

// Kjører til Hall-sensoren ser magneten, og kaller det 0 grader
void finnNullpunkt() {
  Serial.println("Søker nullpunkt ...");
  lykt.fill(lykt.Color(0, 0, 255));   // blått mens den søker
  lykt.show();

  int n = 0;
  // Står lykten allerede ved magneten, kjører den først ut av feltet
  while (digitalRead(HALL) == LOW && n < STEG_PER_OMDREINING) {
    motor.step(1);
    n++;
  }
  bool uteAvFeltet = (digitalRead(HALL) == HIGH);   // false: sensoren står fast på LOW
  n = 0;
  while (digitalRead(HALL) == HIGH && n < 2 * STEG_PER_OMDREINING) {
    motor.step(1);
    n++;
  }

  if (uteAvFeltet && digitalRead(HALL) == LOW) {
    Serial.println("Nullpunkt funnet");
  } else {
    Serial.println("Fant ikke magneten, starter herfra");
  }
  retning = 0;
}

// Gir avstanden i cm, eller -1 når det ikke kommer noe ekko i tide
int malAvstand() {
  digitalWrite(TRIG, LOW);
  delayMicroseconds(2);
  digitalWrite(TRIG, HIGH);
  delayMicroseconds(10);    // startpuls på 10 mikrosekunder
  digitalWrite(TRIG, LOW);

  unsigned long tid = pulseIn(EKKO, HIGH, MAKS_US);
  if (tid == 0) return -1;
  return tid / 58;          // mikrosekunder delt på 58 gir cm
}
Slik kan utskriften se ut. Avstandene er eksempler og avhenger av rommet ditt.
Søker nullpunkt ...
Nullpunkt funnet
0 grader: fritt
11 grader: fritt
22 grader: fritt
33 grader: 148 cm
45 grader: 121 cm
56 grader: 118 cm
67 grader: 126 cm
78 grader: fritt
90 grader: bøyle
101 grader: bøyle
112 grader: 63 cm
123 grader: 34 cm
135 grader: 31 cm
146 grader: 36 cm
...
270 grader: bøyle
281 grader: 27 cm
292 grader: 24 cm
303 grader: 29 cm
315 grader: fritt
326 grader: fritt
337 grader: fritt
348 grader: fritt
--- ny runde ---
Programmet stopper i 32 retninger per runde, måler og går 64 trinn videre. Kommer det ikke noe ekko innen 12 millisekunder, er det fritt ut til rundt 2 meter. Lyset blir rødt når noe er nærmere enn 40 cm, og hvitt ellers. Gradtallene i utskriften forskyver seg på samme måte som sektorene når fyrlykten går lenge.
To ganger per runde peker sensoren mot et av beina på bøylen. Alt som er nærmere enn 15 cm, regner programmet derfor som fyrlyktens egen bøyle. Regn med at hvert bein kan vises i mer enn én retning. I disse retningene er modellen blind, slik et ekte fyr har retninger der tårnet eller terrenget skygger for lyset.
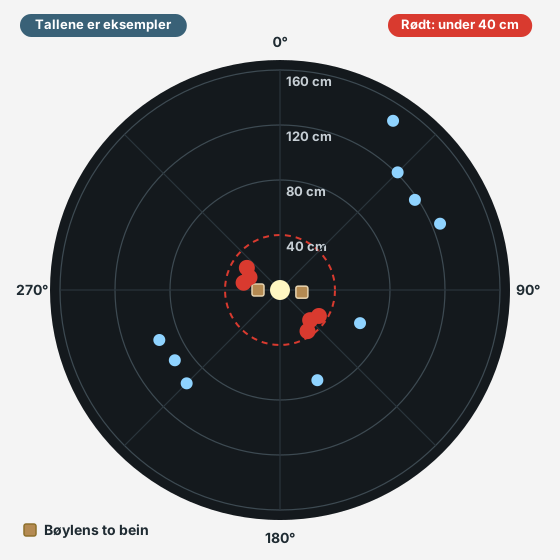
Ultralyd virker best mot harde, flate gjenstander. Databladet oppgir en målevinkel på 15 grader, så smale gjenstander og myke stoffer kan bli borte i kartet.
Feilsøking
LED-listen blafrer eller skifter farge når skiven går
Signalet eller GND mister kontakten et øyeblikk. Kjenn på hver skjøt mens lyset står på, og lodd om den som gir utslag. Sjekk at ledningsbuen på skiven ikke strammer, og at den svarte lederen virkelig går til minusskinnen. Adafruit anbefaler i tillegg en motstand på 300 til 500 ohm i dataledningen og en kondensator på 500 til 1000 µF mellom pluss og minus nær lysdiodene.
Motoren summer, men skiven står stille
Kontroller først rekkefølgen 8, 10, 9, 11 i koden og at IN1 til IN4 står på pinne 8 til 11. Er det i orden, er det noe som bremser: drei skiven for hånd med strømmen av og kjenn etter. Det kan være ledningene fra sleperingen som strammer, eller skiven som tar borti Hall-modulen. Hjelper ikke det, senker du farten med motor.setSpeed(4).
Ledningene over skiven tvinner seg likevel
Da følger ikke tappen på sleperingen med rundt. Fest ledningsbunten fra tappen til skiven, slik at skiven drar tappen med seg, og sjekk at sleperingen står midt over akselen. Er det huset som følger med rundt, sitter ikke flensen fast i bøylen.
Programmet finner ikke magneten
Snu magneten, slik at den andre polen vender mot sensoren. Hjelper ikke det, er avstanden for stor: flytt modulen nærmere, eller lim en magnet til oppå den første. Sjekk også at S går til pinne 2 og at modulen får 5 V.
Alle retninger viser «fritt» eller «bøyle»
Bare «fritt» betyr at det aldri kommer noe ekko: kontroller at den blå lederen går fra pinne 4 til Trig og den grønne fra Echo til pinne 5, og at sensoren har 5 V mellom Vcc og Gnd. Bare «bøyle» betyr at noe står rett foran sensoren hele tiden, for eksempel ledningsbunten fra sleperingen.
Kortet starter på nytt når motoren går i gang
Da trekker motoren strøm fra USB. Driverkortet og LED-listen skal ha 5 V fra strømforsyningen via strømskinnene, ikke fra 5V-pinnen på Arduinoen, og GND på Arduinoen skal være koblet til minusskinnen.
Alternativer til slepering
En slepering er ikke alltid det enkleste. Skal noe bare dreie litt fram og tilbake, eller trenger den roterende delen bare strøm, finnes det andre løsninger.
| Løsning | Fordel | Begrensning | Passer til |
|---|---|---|---|
| Slepering | Ubegrenset rotasjon med både strøm og signaler | Slites over tid, og svake signaler får litt støy | Dreieskiver, kameraer, roterende lys og sensorer |
| Kabel med slakk eller spiralkabel | Ingen slitedeler og ingen støy | Bare et begrenset antall omdreininger, så må den tilbake | Servoer, robotarmer og kameraer som panorerer fram og tilbake |
| Trådløs strømoverføring mellom to spoler | Ingen kontakt og ingen slitasje | Bare strøm, og signalene må gå trådløst | Roterende skilt og lys med egen mikrokontroller |
| Batteri på den roterende delen | Enkelt og helt uten forbindelse | Må lades, og batteriet er ekstra vekt som må gå rundt | Korte demonstrasjoner |
Den trådløse strømforsyningsmodulen på 5 V og 1 A overfører strøm mellom to flate spoler med opptil 10 mm avstand. Den kan erstatte sleperingen i nivå 1 hvis du setter en liten mikrokontroller på skiven, men for å få målinger tilbake fra skiven trenger du da også en radioforbindelse.
Vanlige spørsmål
Hva heter slepering på engelsk?
Slip ring. I nettbutikker og datablad ser du også «rotary connector» og «rotary electrical joint». På norsk skrives ordet slepering, i flertall sleperinger, og du vil også se skrivemåten slipring.
Er «sleperingen» bak rattet i bilen en ekte slepering?
Som regel ikke. Delen som kobler kollisjonsputen og knappene i rattet til resten av bilen, kalles ofte slepering i annonser for bildeler, men den er vanligvis en flat kabel rullet opp som en spiral. Rattet går bare noen få runder hver vei, og da holder det med en kabel som vikler seg inn og ut.
Hvor mye strøm tåler en slepering?
Det som står oppgitt per leder: 2 A for de to sleperingene med 8 og 12 ledere, og 10 A for den med 3 ledere. Trenger du mer, kobler du flere ledere parallelt og holder god margin. Husk at GND fører like mye strøm som plussledningen.
Kan jeg sende USB eller Ethernet gjennom en slepering?
Ikke regn med det i en vanlig slepering. Enkelte produsenter oppgir at det går, men uten tall for hastighet. Til raske signaler lages det egne sleperinger. I et hobbyprosjekt er det tryggere å holde seg til langsomme signaler, som i nivå 3, eller å sette en mikrokontroller på den roterende delen og sende dataene trådløst.
Hvor lenge varer en slepering?
Det finnes ikke noe fast tall. Børster og ringer slites, og levetiden avhenger ifølge produsentene av turtall, miljø og temperatur. Lavt turtall, tørr og ren luft og strøm godt under grensen gir lengst levetid. Blafrende lys eller ustabile målinger er det første tegnet på at kontaktene er slitt.
Kan jeg bruke en annen Arduino eller en ESP32?
Ja, som regel. Koden bruker bare vanlige Arduino-funksjoner og de to bibliotekene Stepper og Adafruit NeoPixel. Er kortet nytt for deg, begynner du med Arduino-programmering for nybegynnere. Et kort med 3,3 V på pinnene, som ESP32, trenger nivåomformer både til LED-listen og til Echo-signalet fra HC-SR04, som er på 5 V.
Kilder og videre lesing
Definisjonen er hentet fra NAOB. Virkemåte, støy og signaler er kontrollert mot Moogs spørsmål og svar om sleperinger og datablad fra Senring, Prosper og Moflon. Opplysningene om fyr og sektorer kommer fra Store norske leksikon og Kystverket. Måleprinsippet for HC-SR04 står i databladet, Hall-sensoren er beskrevet i Allegros veiledning om Hall-sensorer, og rådene om adresserbare lysdioder kommer fra Adafruits NeoPixel-guide.
Vil du gå videre med motoren, viser guiden om trinnmotor med Arduino hvordan du styrer fart, retning og vinkel, og guiden om L298N, MOSFET og PWM hjelper deg når skiven skal drives av en DC-motor. Flere motorer finner du blant trinnmotorene i butikken.