Kunstig intelligens (KI, på engelsk AI) er ikke én bestemt maskin eller én app. Det er en samlebetegnelse for systemer som løser oppgaver vi forbinder med menneskelig problemløsning: de tolker bilder og lyd, finner mønstre, rangerer alternativer eller skriver tekst. I et elektronikkprosjekt er det viktigste spørsmålet derfor ikke «hvilken AI er best?», men hvilken modell, datakilde og maskinvare som passer den konkrete oppgaven.
Begreper du bør kjenne
| Begrep | Hva det betyr | Eksempel |
|---|---|---|
| Kunstig intelligens | Samlebegrep for systemer som løser oppgaver som krever tolkning eller vurdering | Bildegjenkjenning, talestyring, chatbot |
| Maskinlæring | Modellen lærer mønstre fra eksempler i stedet for faste regler | Filter som skiller søppelpost fra vanlig e-post |
| Dyp læring | Maskinlæring med nevrale nettverk i mange lag | Objektdeteksjon i kamerabilder |
| LLM | Stor språkmodell, trent på store tekstmengder, som genererer tekst | Sammendrag, oversettelse og kodeforslag |
| Trening og inferens | Trening justerer modellen; inferens bruker den ferdige modellen på nye data | Trening på en kraftig PC, inferens på Raspberry Pi |
| Edge AI | Modellen kjører nær sensoren i stedet for i en skytjeneste | Kamera som teller objekter lokalt |
| TinyML | Svært små modeller på mikrokontrollere | Vekkeord eller vibrasjonsavvik på ESP32 |
| NPU | Prosessor spesialisert for nevrale nettverk | Hailo-akselerator på Raspberry Pi 5 |
Fra regler til språkmodeller
Fagfeltet fikk navnet «artificial intelligence» i forslaget til Dartmouth Summer Research Project on Artificial Intelligence, som samlet forskere sommeren 1956. Ideen var bred: alle sider ved læring og intelligens skulle i prinsippet kunne beskrives så presist at en maskin kunne simulere dem. Senere kom perioder med regelbaserte ekspertsystemer, statistisk maskinlæring og nevrale nettverk. Dagens store modeller bygger videre på denne historien; de erstatter ikke all annen AI.
Maskinlæring betyr at en modell lærer mønstre fra eksempler i stedet for at utvikleren skriver én regel for hvert tilfelle. Under trening justeres modellens parametere ved hjelp av data og en målbar feil. Under inferens brukes den ferdige modellen på nye kamerabilder, sensorverdier eller tekst. Et Raspberry Pi- eller Jetson-prosjekt handler som regel om inferens; selve treningen kan være gjort på en kraftigere datamaskin.
Edge AI betyr at hele eller deler av behandlingen skjer nær sensoren. Det kan gi kortere responstid, mindre nettverkstrafikk og bedre kontroll over dataene. Det betyr ikke automatisk at løsningen er privat eller sikker: du må fortsatt vite hva programvaren lagrer, hvor logger sendes og hvem som kan lese resultatene.
Hva er en LLM?
LLM står for large language model, altså stor språkmodell. Tekst deles i mindre enheter som kalles tokens. En vanlig språkmodell beregner hvilket token som mest sannsynlig kommer etter tokenene som allerede står i konteksten, velger ett og gjentar prosessen. Når modellen er trent på store tekstmengder, gir denne enkle arbeidsformen nyttige svar, sammendrag, oversettelser og kodeforslag.
Modellen slår ikke opp en garantert sannhet for hvert ord. Den genererer et statistisk sannsynlig svar og kan derfor formulere feil med stor sikkerhet. En god løsning har en avgrenset oppgave, tydelig kildegrunnlag, testsett og en måte å avvise usikre resultater på. Et LLM-svar bør aldri alene styre en maskin, godkjenne en betaling eller ta en sikkerhetskritisk beslutning.
Størrelsen på en modell beskrives ofte med antall parametere, men maskinvarebehovet avgjøres også av tallformat, kontekstlengde, mellomresultater, programvare og ønsket responstid. Kvantisering reduserer minnebruk og regnearbeid ved å lagre vektene med lavere presisjon, men kvaliteten må måles på den konkrete modellen. Derfor finnes det ingen fast regel for hvor mange parametere som passer i en bestemt minnemengde.
Velg riktig regnenivå
| Nivå | Typiske oppgaver | Styrke | Viktig begrensning |
|---|---|---|---|
| Mikrokontroller / TinyML | Vekkeord, enkel klassifisering, avviksdeteksjon i sensordata | Lavt strømforbruk og rask reaksjon nær sensoren | Svært begrenset minne, operatorstøtte og modellstørrelse |
| Raspberry Pi på CPU | Prototyper, liten bildemodell, lydbehandling, lokal automatisering | Komplett Linux-miljø, kamera, GPIO og stort programvareutvalg | Ytelsen avhenger sterkt av modell, oppløsning og kjøling |
| Raspberry Pi med AI Camera eller NPU | Objektdeteksjon, segmentering og poseestimering med støttede modeller | Akselerert inferens uten at CPU gjør hele jobben | Modellen må støttes eller konverteres for akseleratoren |
| NVIDIA Jetson | Flere kamerastrømmer, robotikk, tyngre bilde- og språkmodeller | GPU-akselerasjon og et modent økosystem for edge-inferens | Krever bevisst valg av strøm, kjøling, lagring og programvareversjon |
| Edge-server eller arbeidsstasjon | Større lokale modeller, flere samtidige brukere og tunge videostrømmer | Mer minne, lagring og kapasitet til parallelle oppgaver | Høyere kostnad, effektbehov, varme og driftsansvar |
TOPS (billioner operasjoner per sekund), minnestørrelse og parameterantall er nyttige datapunkter, men ikke et komplett sammenligningsgrunnlag. Produsentene måler TOPS på ulike måter og med ulike tallformater. Mål heller responstid, nøyaktighet, strømforbruk og temperatur med den faktiske modellen og dine egne inngangsdata, og kontroller at driver, kjøremiljø og modellformat støtter hverandre.
Hva kan du bygge med Raspberry Pi?
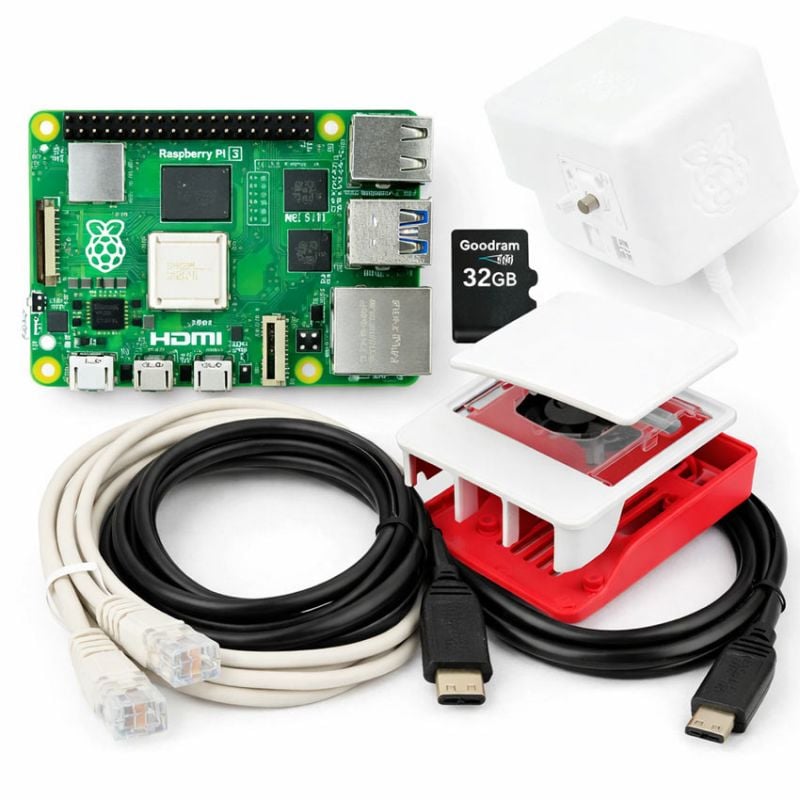
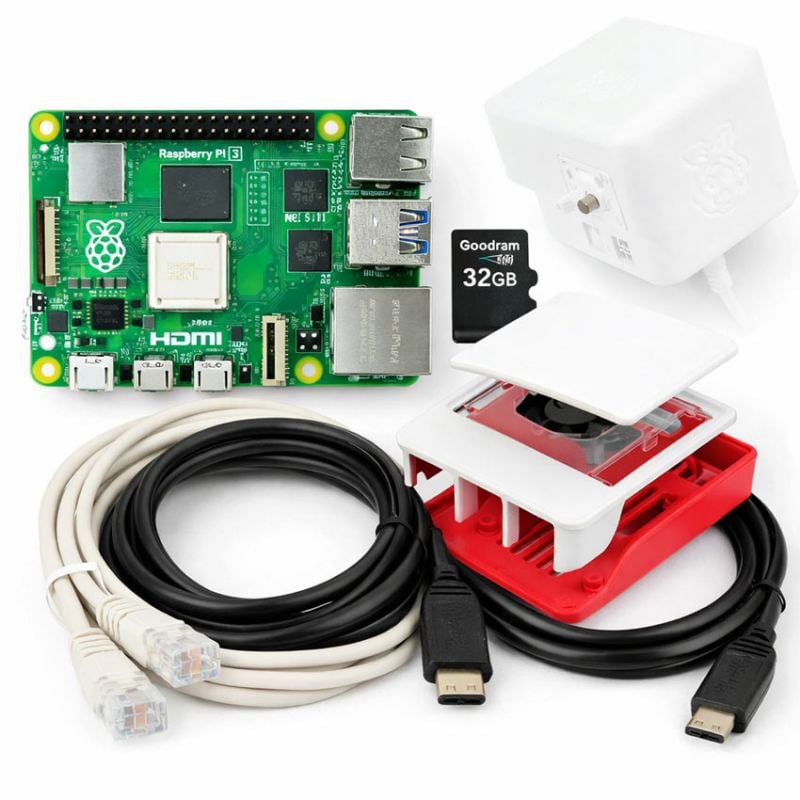
Raspberry Pi er et godt startpunkt fordi samme kort kan lese sensorer, drive kamera, kjøre Linux og styre utganger. Et Raspberry Pi 5-startsett kan brukes til å bygge programflyten før du bestemmer om en akselerator er nødvendig. Begynn med lav oppløsning og én oppgave, logg behandlingstiden og legg først til mer maskinvare når målingen viser en flaskehals.
Et nyttig første prosjekt er en lokal objektteller: kameraet leverer et bilde, modellen finner objekter, programmet filtrerer bort treff under en valgt konfidensgrense, og bare antall og tidspunkt lagres. Det kan brukes til å telle deler på en arbeidsbenk eller registrere om en bestemt plass er opptatt. Raspberry Pis offisielle kameraeksempler viser klassifisering, objektdeteksjon, segmentering og poseestimering med støttede modeller.
Et annet prosjekt er en visuell sorteringshjelp. Kameraet ser et lite område med kontrollert lys, modellen klassifiserer en del, og Raspberry Pi styrer lys, summer eller en mekanisme via GPIO. AI-en bør ikke være eneste sikkerhetsbarriere. Ukjent klasse, lav sikkerhet eller manglende bilde skal gi «stopp og kontroller», ikke en gjetning.
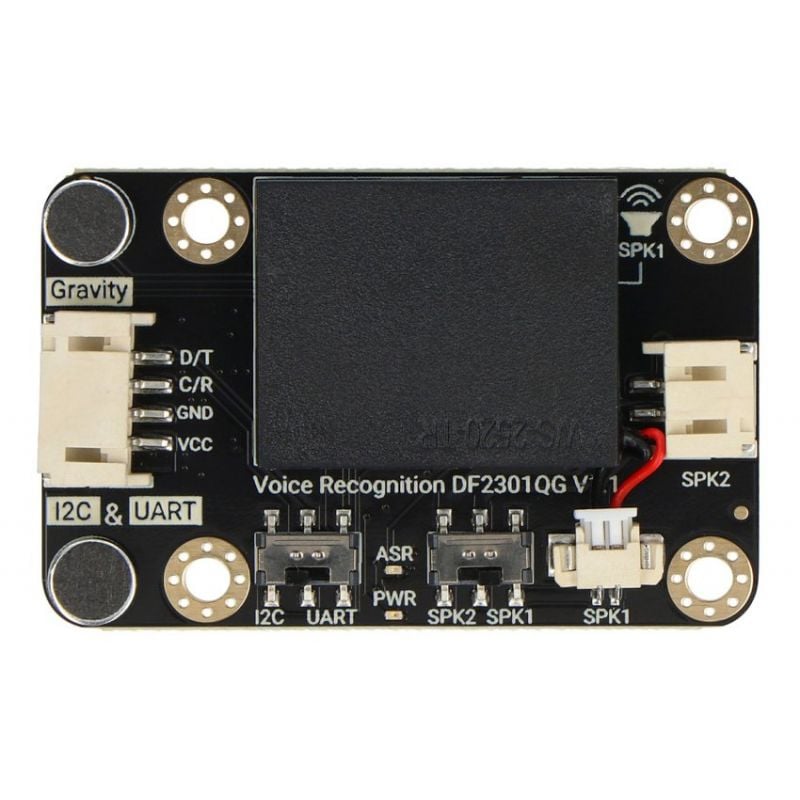
For lyd kan du bygge en lokal kommandomottaker med et lite antall fraser. En offline stemmegjenkjenningsmodul med I2C og UART kan sende en avgrenset kommando til en mikrokontroller, mens en mikrofonmatrise med USB og I2S gir et utgangspunkt for mer fleksible lydforsøk. Test dialekter, bakgrunnsstøy og falske aktiveringer før kommandoen kobles til noe fysisk.
Slik ser en trygg AI-kjede ut
Sensoren kan være et kamera, en mikrofon eller en fuktighetssensor. Forbehandlingen endrer for eksempel bildestørrelse og tallformat slik modellen forventer. Modellen leverer en klasse, en boks, en tekst eller en score. Valideringen er vanlig programlogikk: er resultatet innenfor tillatt område, er målingen fersk, og må et menneske bekrefte? Først deretter skjer en handling.
Skill mellom modellens kvalitet og hele systemets kvalitet. En god modell kan feile når kameraet får motlys, linsen er skitten eller objektet ligger utenfor treningsdataene. Lag derfor et testsett fra den virkelige plasseringen, ta med negative eksempler, og registrer både falske positive og falske negative. Ikke lagre rå bilder dersom et samlet resultat er nok.
Når trenger du NPU eller Jetson?
En NPU er en prosessor laget for nevrale nettverk. Raspberry Pi tilbyr to hovedtyper akselerasjon. AI Camera med Sony IMX500 kjører modellen i selve bildesensoren og kan brukes med alle Raspberry Pi-modeller som har kamerakontakt. AI HAT+ med en Hailo-NPU kobles til PCIe-kontakten og krever derfor Raspberry Pi 5. Den finnes i utgaver med 13 og 26 TOPS og er laget for bildemodeller. Den nyere AI HAT+ 2 med Hailo-10H har eget arbeidsminne og støtter også utvalgte lokale språkmodeller og bilde-språkmodeller. Ingen av dem er en universell «turbo»: modell, kompilator, kjøremiljø og driver må være en dokumentert kombinasjon.
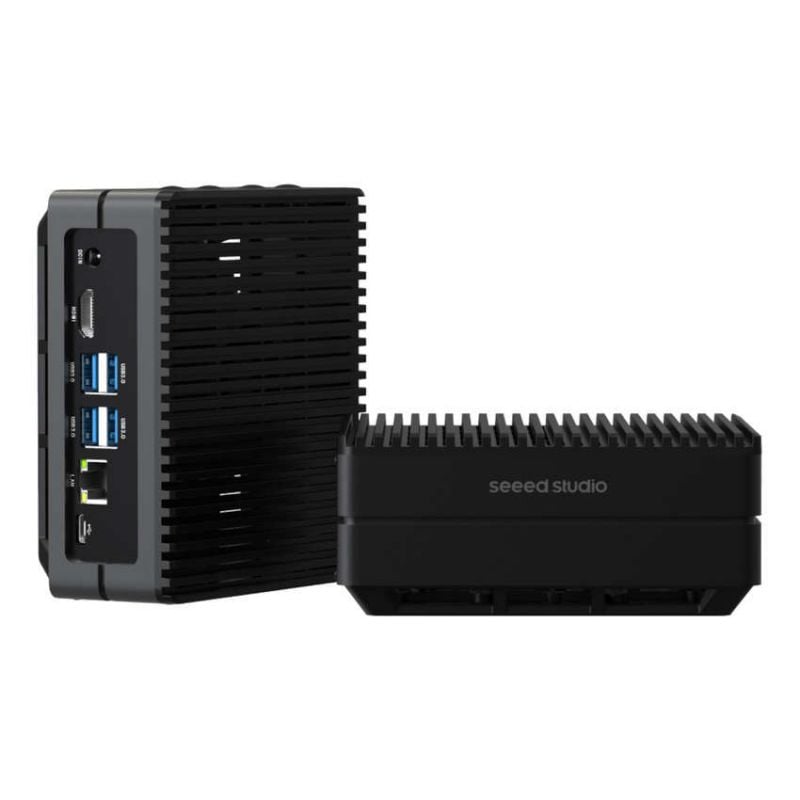
NVIDIA Jetson blir aktuelt når prosjektet skal analysere flere eller større bildestrømmer, kombinere kamera med robotikk eller prøve lokale generative modeller. MRSMART har både en kompakt Jetson Orin Nano-maskin med 4 GB RAM og SSD, en 8 GB-variant med NVMe og en industriell J3010-basert AI-server. I Seeeds navnesystem er J3010 bygget på Jetson Orin Nano 4 GB, så fordelen med den industrielle utgaven ligger i kabinett, tilkoblinger og driftsmiljø, ikke i mer regnekraft enn 8 GB-varianten. Jetson Orin Nano deler dessuten minnet mellom prosessor og GPU: operativsystem, modell og bildebuffere må få plass i samme minne.
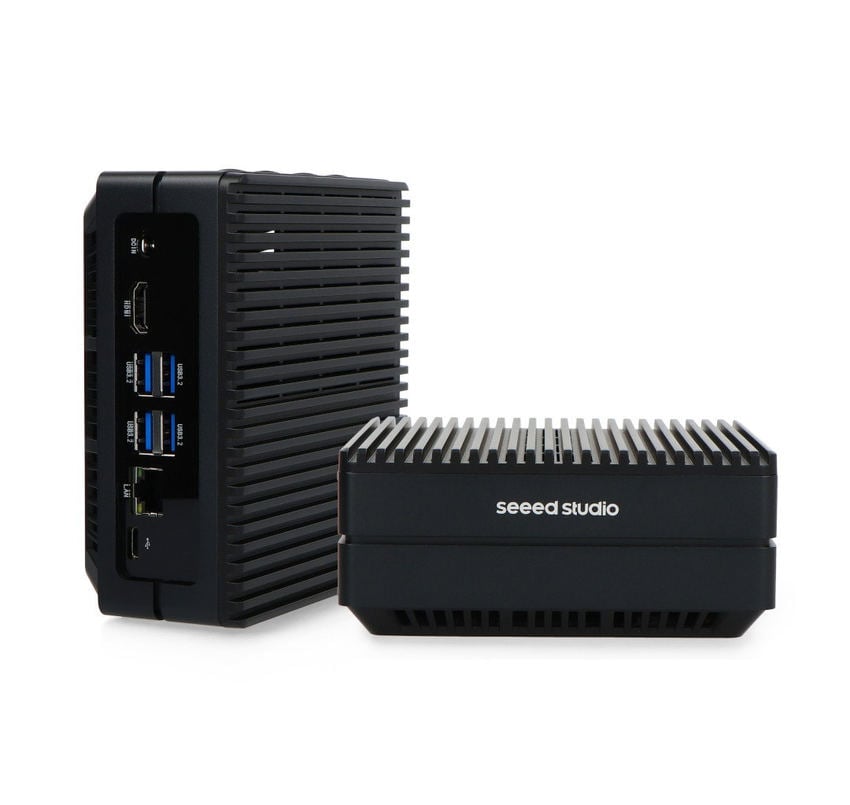
Sammenlign produktene mot modellen, antall kamerakilder, lagringsbehov og miljøet de skal stå i, ikke bare mot en teoretisk TOPS-verdi. For et kamerabygg kan ArduCam IMX219 for Jetson være en del av prototypen. Kameraoppløsning alene avgjør ikke resultatet: optikk, lys, eksponering, plassering og treningsdata er minst like viktige.
Open source-prosjekter å starte med
Velg et lite, vedlikeholdt eksempel før du setter sammen mange rammeverk. Les alltid lisens, støttet maskinvare, siste versjon og sikkerhetsmerknader i prosjektet:
- Raspberry Pi Picamera2 examples viser kameraflyt og IMX500-eksempler fra Raspberry Pi selv.
- Google AI Edge MediaPipe samples inneholder blant annet et Raspberry Pi-eksempel for objektdeteksjon.
- TensorFlow Lite for Microcontrollers er laget for små modeller på mikrokontrollere og DSP-er med svært begrenset minne.
- llama.cpp er en C/C++-motor for lokal LLM-inferens på flere maskinvareplattformer. Hvilken modell som er praktisk, må måles på din enhet.
- Ollama tilbyr en lokal modellserver og et API for støttede plattformer; modellens lisens og maskinvarekrav må kontrolleres separat.
- NVIDIA Jetson AI Lab samler eksempler på lokale språkmodeller, bilde-språkmodeller, tale og maskinsyn på Jetson.
- Hailo Apps har eksempler for objektdeteksjon, pose og segmentering, og på støttet Hailo-10H-maskinvare også generative arbeidsflyter.
Et GitHub-repositorium er ikke et ferdig produkt eller en garanti for sikker drift. Lås programvareversjonene, kontroller avhengigheter, kjør eksemplet uten aktuator først og dokumenter hvordan systemet skal oppdateres. Unngå modellfiler fra ukjente kilder.
Tre realistiske prosjektforslag
- Del- eller verktøyteller: Raspberry Pi, kamera og en liten deteksjonsmodell teller bare i et avgrenset synsfelt. Lagre antall og konfidens, ikke unødvendig video. Hele arbeidsflyten står i AI-kamera-guiden.
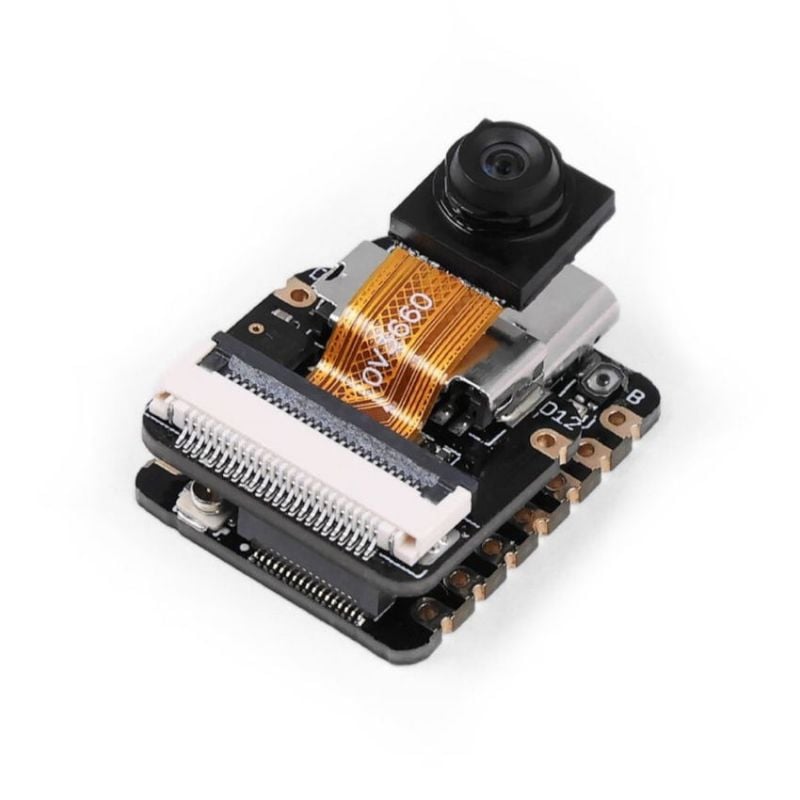
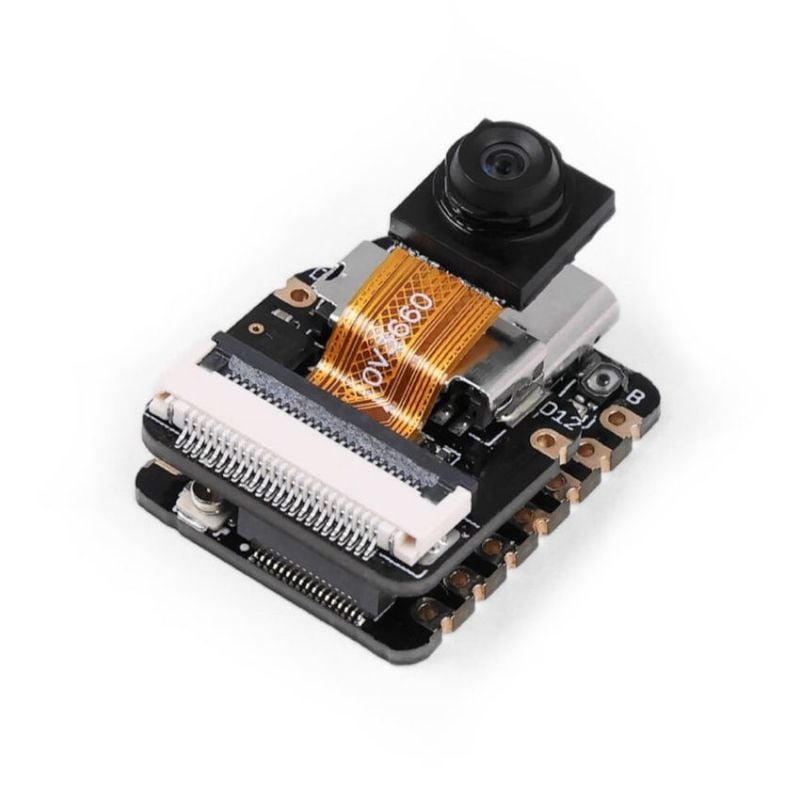
- Lokal tilstandsvakt: En ESP32-S3 eller annen mikrokontroller leser lyd, vibrasjon eller bilde og sender bare en hendelse når et kjent mønster oppstår. ESP32-S3-kortet med OV3660-kamera og mikrofon er et naturlig prototypenivå; modell og minnebruk må tilpasses kortet.
- Kameraassistent på edge-maskin: Jetson analyserer kamerastrømmen lokalt, lager strukturerte hendelser og lar vanlige regler avgjøre varsling. Et senere trinn kan kombinere bilde og språk, men mennesket beholder beslutningen i usikre eller sensitive tilfeller.
Hvis målet er en lokal språkassistent eller dokumenttjeneste, går guiden lokal LLM på Raspberry Pi eller Jetson videre med kvantisering, kontekst, modellserver og et konkret evalueringsoppsett.
Du kan også begynne med et ferdig AI-startsett med HuskyLens og ESP32 for å lære sammenhengen mellom visuell gjenkjenning og styring, eller sammenligne hele utvalget i kategorien kunstig intelligens, kameraer og edge AI. Se vår ESP32-guide dersom GPIO, strøm og første sensoroppsett er nytt.
Sjekkliste før du kjøper maskinvare
- Beskriv én oppgave: Hva er input, ønsket resultat og maksimal responstid?
- Velg testdata: Bruk lys, lyd, objekter og feiltilfeller fra det virkelige miljøet.
- Kontroller kjøremiljøet: Modellformat, operatorer, driver og rammeverk må støtte maskinvaren.
- Mål ressursene: RAM, lagring, temperatur, effekt, responstid og nøyaktighet.
- Planlegg avvisning: Lav konfidens og ukjent input skal gi en sikker standardtilstand.
- Beskytt data: Ta opp minst mulig, styr tilgangen og bestem sletting før systemet tas i bruk.
Kilder og videre lesing
Historikken er kontrollert mot Dartmouths beskrivelse av forskningsprosjektet i 1956. LLM-begrepene følger Google for Developers sin maskinlæringsordliste. Maskinvare- og kameradelene er kontrollert mot Raspberry Pis AI-dokumentasjon og NVIDIAs Jetson Orin Nano-guide. Prosjektlenkene går til organisasjonenes egne åpne repositorier. Les alltid gjeldende dokumentasjon og lisensen til modellen før du bygger.
Oppsummering
Kunstig intelligens i et elektronikkprosjekt er en kjede fra sensor og data til modell, validering og trygg handling. TinyML dekker de minste og smaleste oppgavene. Raspberry Pi er et fleksibelt sted å lære og lage prototyper. En NPU gir effektiv inferens for støttede modeller, mens Jetson og edge-servere gir mer rom for kamera, robotikk og lokale generative modeller. Start lite, mål hele systemet og behold vanlig programlogikk, og mennesker, rundt modellens usikre svar.